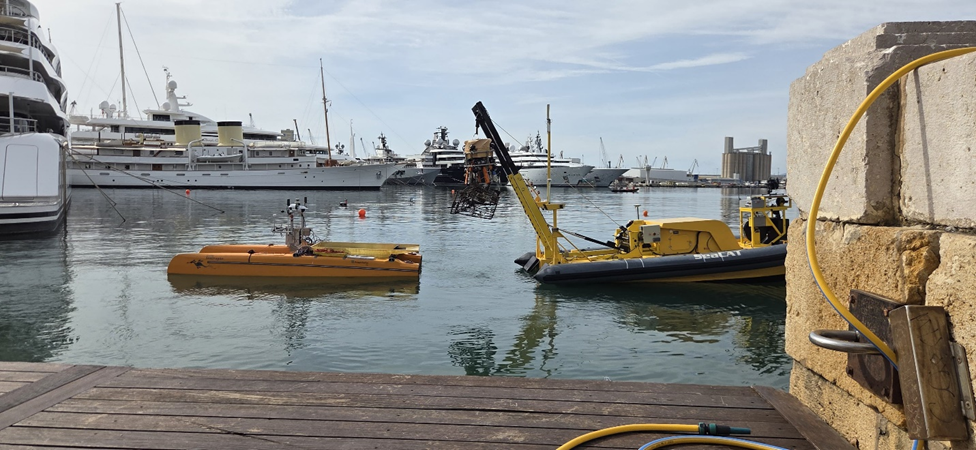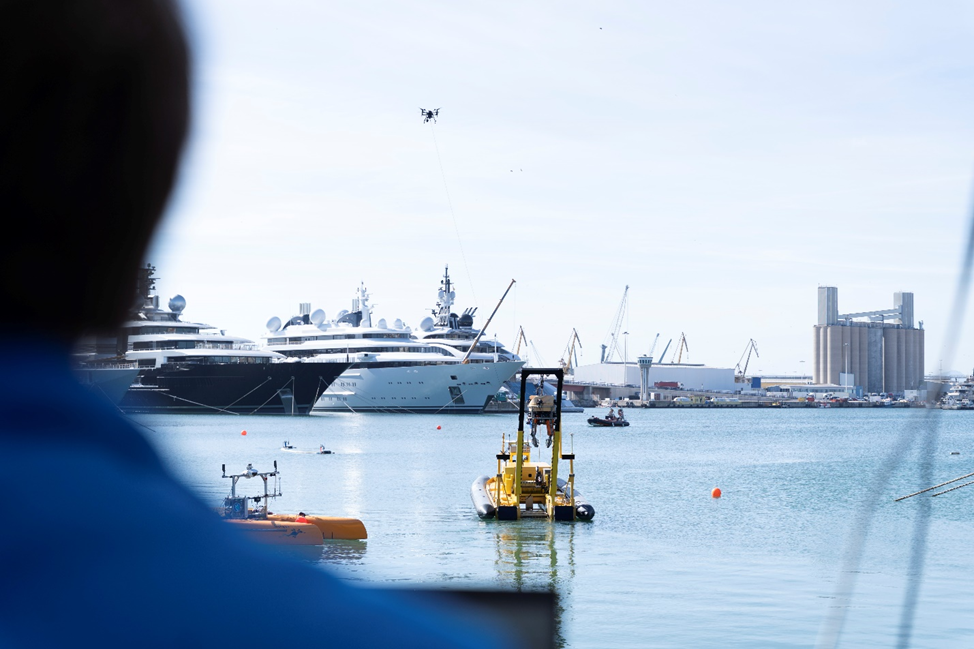
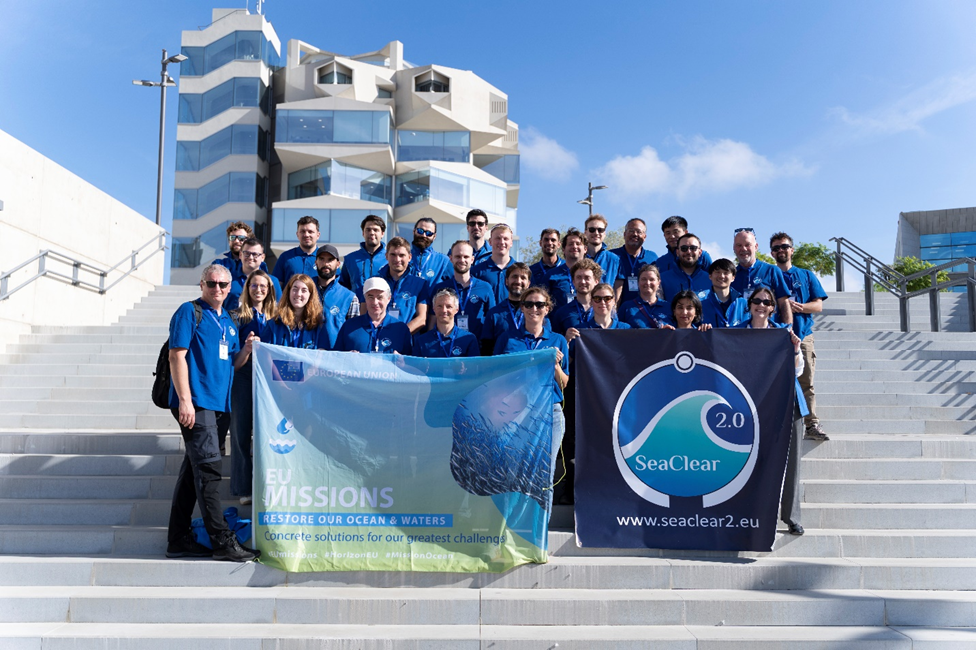
Od 24. do 26. listopada 2026. godine u Tarragoni (Španjolska) održana je posljednja planirana demonstracija projekta SeaClear2.0, čiji je domaćin bio projektni partner Tecnosub. Događanje je predstavljalo važnu prekretnicu u razvoju i validaciji robotskih rješenja namijenjenih detekciji i prikupljanju morskog otpada.
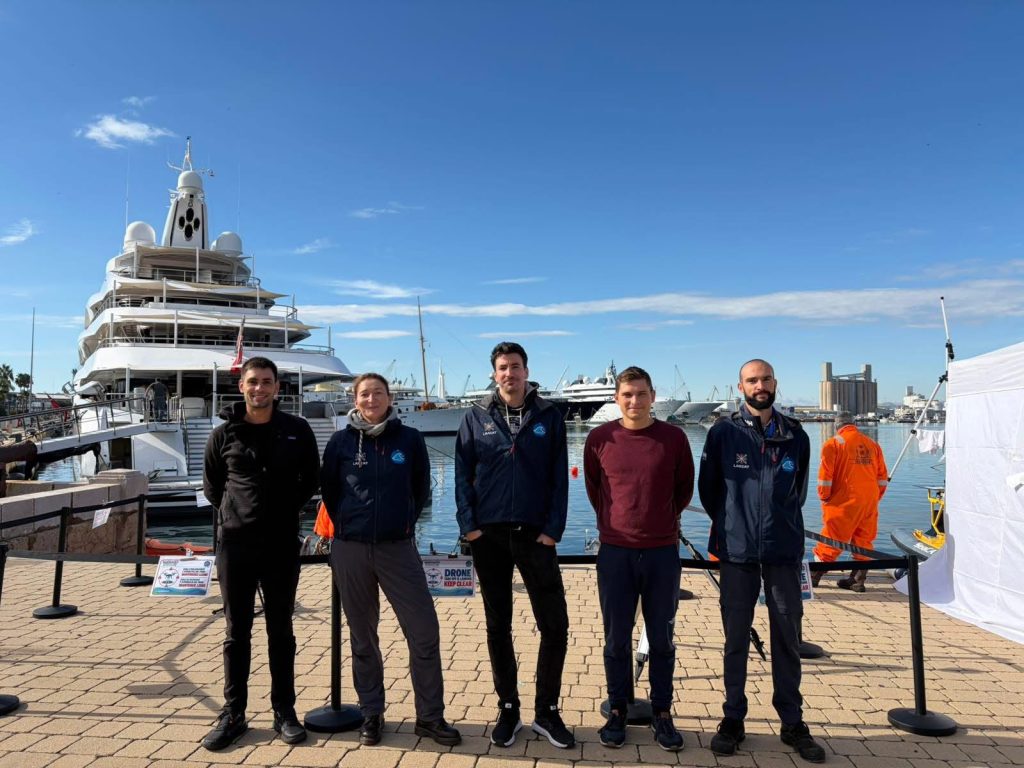
LARIAT je sudjelovao u demonstracijskim aktivnostima u sastavu Ivana Palunko, Vicko Prkačin, Antun Đuraš, Ante Žile i Ivan Wuketich, razvojem i demonstracijom SeaClear 2.0 robotskih podsustava SeaBees i SeaHawk.
Tijekom demonstracijskih aktivnosti stručnjaci i tehnički timovi partnerskih institucija, uključujući Tehničko sveučilište u Münchenu (TUM), Subsea Tech, Fraunhofer CML, Sveučilište u Dubrovniku (LARIAT), Tehničko sveučilište u Cluj-Napoci i Tehnološko sveučilište u Delftu (TU Delft), zajednički su radili na testiranju, kalibraciji i daljnjem unaprjeđenju autonomnih robotskih komponenti integriranog sustava.
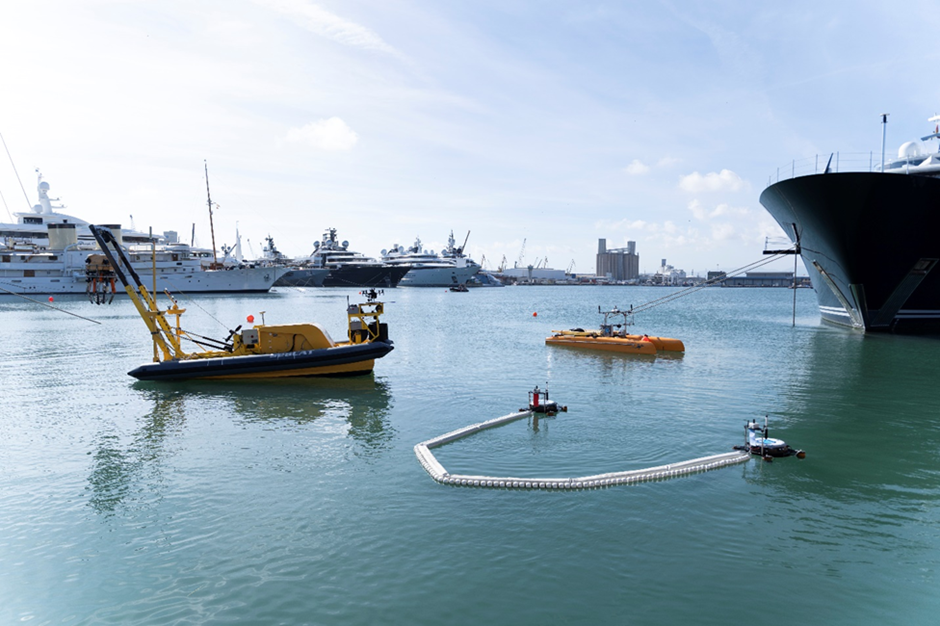
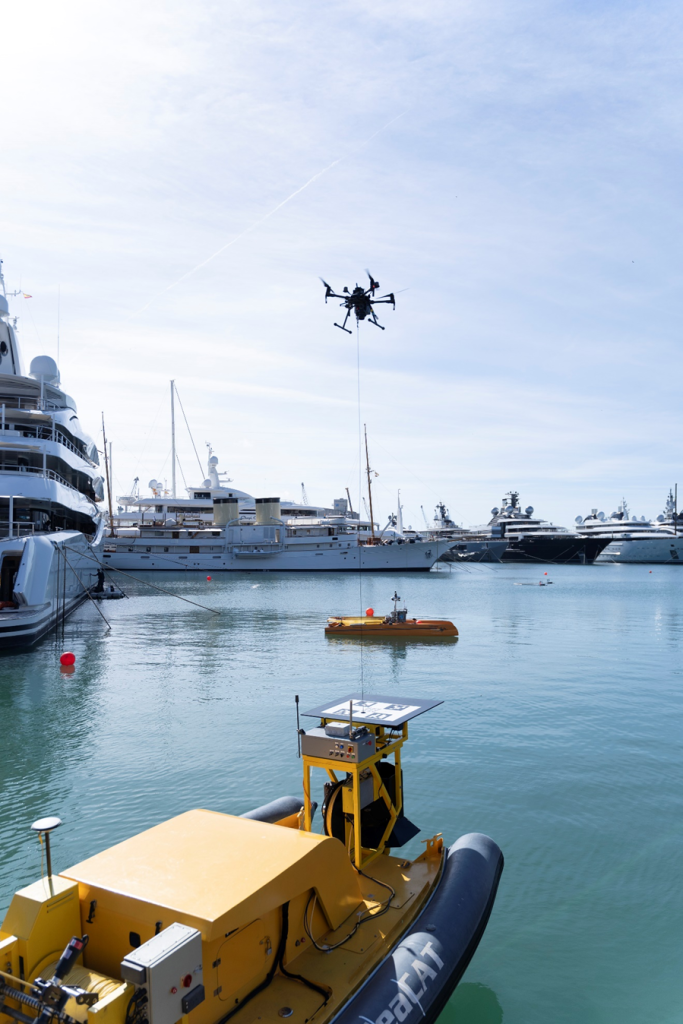
Integrirani sustav obuhvaća nekoliko međusobno povezanih robotskih platformi koje djeluju koordinirano. SeaCat je bespilotno površinsko plovilo (USV) koje služi kao matično plovilo, dok je SeaDragon namijenjen prihvatu i prijevozu prikupljenog morskog otpada. SeaBees čini skupina manjih bespilotnih površinskih plovila namijenjenih prikupljanju plutajućeg otpada, dok je SeaHawk sustav bespilotne letjelice. Sustav dodatno uključuje pametnu robotsku hvataljku montiranu na plovilo SeaCat te mini-Tortugu, kompaktno podvodno daljinski upravljano vozilo (ROV). Rad svih komponenti koordinira se putem središnje upravljačke stanice (Operators’ Station), koja omogućuje integrirani nadzor, upravljanje i koordinaciju cjelokupnog sustava.
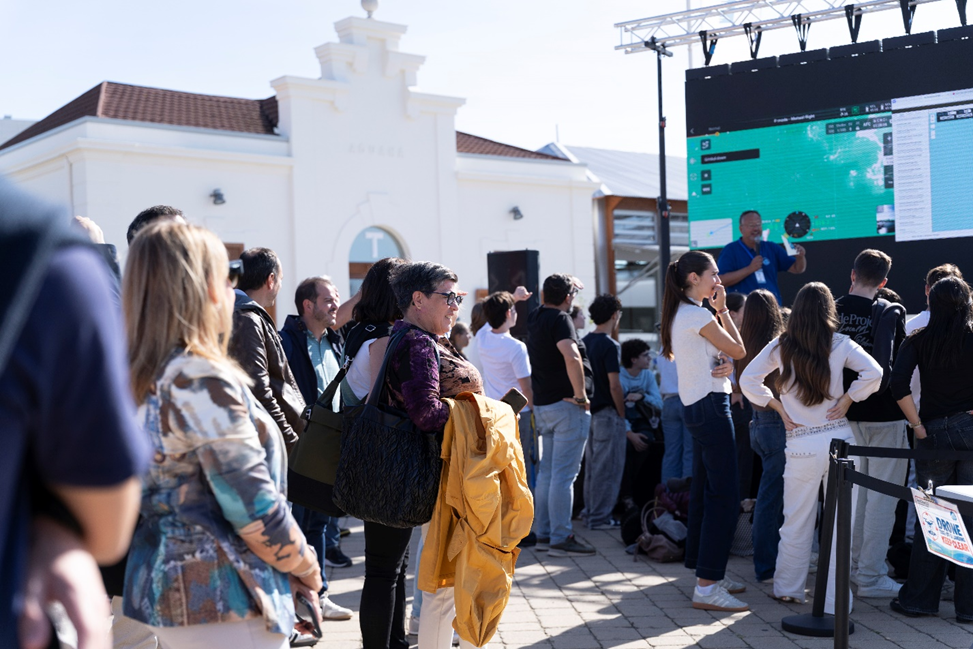
Program je 24. listopada obuhvatio aktivnosti uključivanja javnosti i akciju čišćenja mora, koje je Tecnosub organizirao u suradnji s organizacijom PlasticFREEwave. Uz zajedničku akciju čišćenja, sustav SeaClear2.0 predstavljen je široj javnosti i predstavnicima medija, pri čemu je istaknuto kako napredna pomorska robotika može pridonijeti rješavanju problema morskog otpada, uz istodobno poticanje aktivnog sudjelovanja građana u zaštiti okoliša.
Glavna tehnička demonstracija održana je 26. listopada, tijekom koje su predstavljene mogućnosti robotskog sustava SeaClear2.0 u stvarnim morskim uvjetima. LARIAT je sudjelovao u demonstraciji razvojem i upravljanjem sustavima SeaBees i SeaHawk, čime su predstavljena tehnološka rješenja razvijena i integrirana u okviru projekta.
Program je uključivao i prezentaciju za predstavnike industrije te radionicu posvećenu javnim politikama, koju su organizirali Isotech Ltd i Tecnosub. Na radionici je sudjelovalo 15 predstavnika različitih sektora, uključujući tijela javne vlasti, agencije za zaštitu okoliša, akademsku zajednicu, turistički sektor, inženjersku struku i sektor pomorskih usluga. Radionica je pružila priliku za razmjenu znanja i iskustava u području upravljanja morskim otpadom te raspravu o ulozi inovativnih tehnoloških rješenja u suočavanju s tim okolišnim izazovom.
Kako se projekt SeaClear2.0 približava završetku, njegovi rezultati predstavljaju značajan napredak u primjeni autonomne robotike i umjetne inteligencije u detekciji i uklanjanju morskog otpada. Nadovezujući se na rezultate prethodnog projekta SeaClear, projekt SeaClear2.0 razvio je integriranu flotu autonomnih zračnih, površinskih i podvodnih robotskih sustava koji zajedničkim djelovanjem omogućuju mapiranje morskog dna, detekciju i klasifikaciju morskog otpada, uklanjanje otpada s morskog dna te prikupljanje plutajućeg otpada.
Kroz demonstracije i pilot-aktivnosti provedene na nekoliko europskih lokacija, uključujući Hamburg, Cipar, Marseille, Dubrovnik i Tarragonu, projektni konzorcij proveo je validaciju različitih komponenti SeaClear 2.0 sustava i njihova koordiniranog djelovanja u različitim okolišnim uvjetima. Ostvareni rezultati predstavljaju važan tehnološki temelj za buduću primjenu autonomnih sustava u praćenju stanja morskog okoliša i uklanjanju morskog otpada te pridonose ostvarivanju ciljeva Misije EU-a „Restore our Ocean and Waters.”
Projekt SeaClear2.0 financiran je sredstvima Europske unije u okviru programa Obzor Europa (Horizon Europe) te predstavlja nastavak prethodnog projekta SeaClear. Usmjeren je na rješavanje sve izraženijeg problema morskog otpada razvojem integriranog autonomnog pristupa njegovoj detekciji i uklanjanju u obalnim područjima i lukama. Povezivanjem pomorske robotike, umjetne inteligencije, autonomne navigacije i istraživanja morskog okoliša s aktivnostima uključivanja javnosti i razvojem javnih politika, projekt nastoji ponuditi inovativna i održiva rješenja za zaštitu morskih ekosustava.
Projektni konzorcij, pod koordinacijom Tehnološkog sveučilišta u Delftu (TU Delft), okuplja 13 partnerskih institucija iz devet zemalja. Konzorcij objedinjuje stručna znanja i iskustva iz područja autonomnih sustava, pomorskog inženjerstva, istraživanja okoliša, pomorskih operacija i strategija kružnog gospodarstva.
Sveučilište u Dubrovniku, s interdisciplinarnim istraživačkim timom u sklopu LARIAT-a, pod vodstvom prof. dr. sc. Ivane Palunko, značajno pridonosi provedbi projekta razvojem robotskih sustava SeaBees i SeaHawk. Navedene aktivnosti omogućuju procjenu tehnoloških mogućnosti sustava i njegova utjecaja na okoliš čime se pridonosi njegovoj dugoročnoj održivosti i mogućnostima buduće primjene.